新快报讯 10月29日,2026智元创新日(AIGBOT INNOVATION DAY)在上海世博中心举行。智元联合创始人、总裁兼CTO彭志辉发布首个物理AI价值度量单位Worken,并公布硬件与三大智能成果,超千人参与大会。
一把新尺子,量的是机器人是否在岗
从马力、千瓦时再到Token,度量衡的更迭象征着生产力的跃迁,而彭志辉为具身智能给出的新答案是Worken——有效智能工时:活跃机器人数量乘以自主工作时长、再乘以产出效能比,用它衡量机器人能否自主、持续地完成有价值的工作。
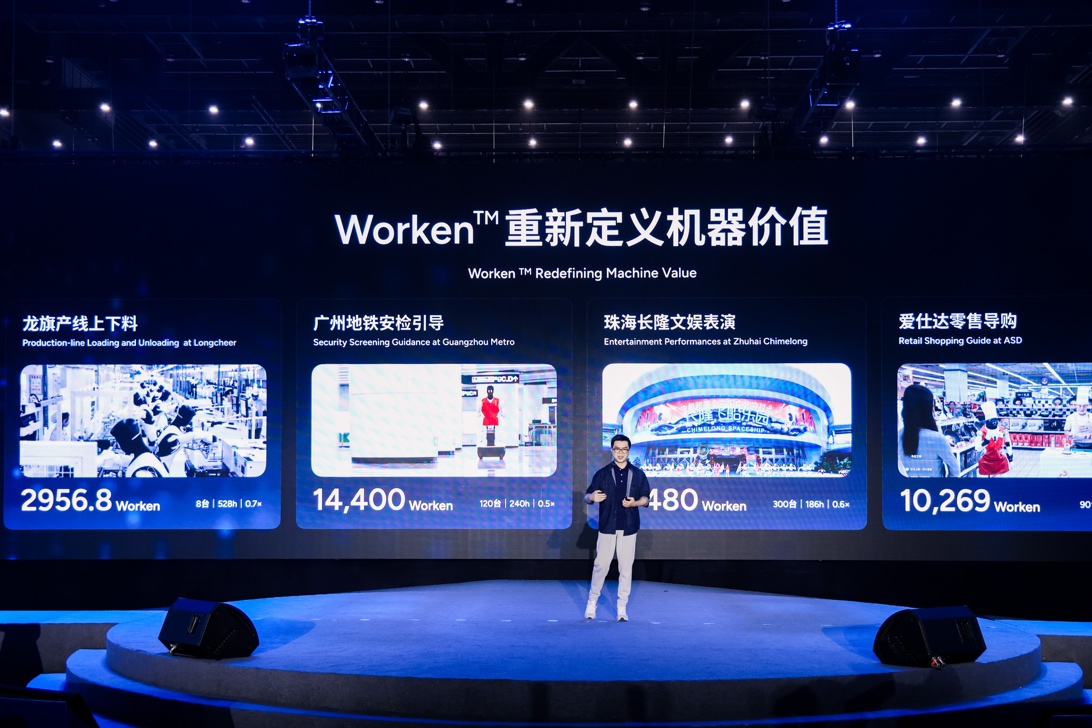
过去几年,行业惯用的单位其实是“造了多少台”,彭志辉的新提法则想解决另一个维度:这些机器人里有多少真的在岗、连续干了多久、产出了什么。他同时提出,物理AI需完成五次跃迁:可用身体、垂域部署、泛化基座模型、群体进化、自我举升。同日,《2026具身智能产业创新报告》发布,智元Worken及部署态实例入选。
关节先过散热关,才谈得上干满八小时
要兑现工时,硬件得先跟上。彭志辉发布的第三代硬件架构AHA3中,着重升级了高速总线、GaN电驱、厘米级定位与多模连接。同场发布的全球首款皮下式关节液冷系统,则是为了解决电机长时间高负载运转下的发热问题。通过这一系统,智元实现了7倍于风冷的散热效果,持续扭矩也达到风冷方案的3倍,从而减少停机。
灵巧手家族也在这场大会中亮相,其中OmniHand 3已在产线连续作业,特种关节可在零下40℃至55℃工作。与此同时,智元也建成了AGILE通用运动智能算法框架,以及业内首个面向双足人形机器人的全模态平台。
从作业智能的实现到全国多地上岗
智元联合创始人、联席总裁、具身业务体系总裁姚卯青认为,作业智能应该分为四个领域:数据、模型、本体、场景。智元也拿出了解决思路:数据侧是MEgo Glove触觉数采手套,能记录毫米级的手指位姿;模型侧是GO-3 Preview,以WRAM架构推进全链路Scaling,登顶RoboDojo、RoboTwin、RoboColiseum三项评测榜单。
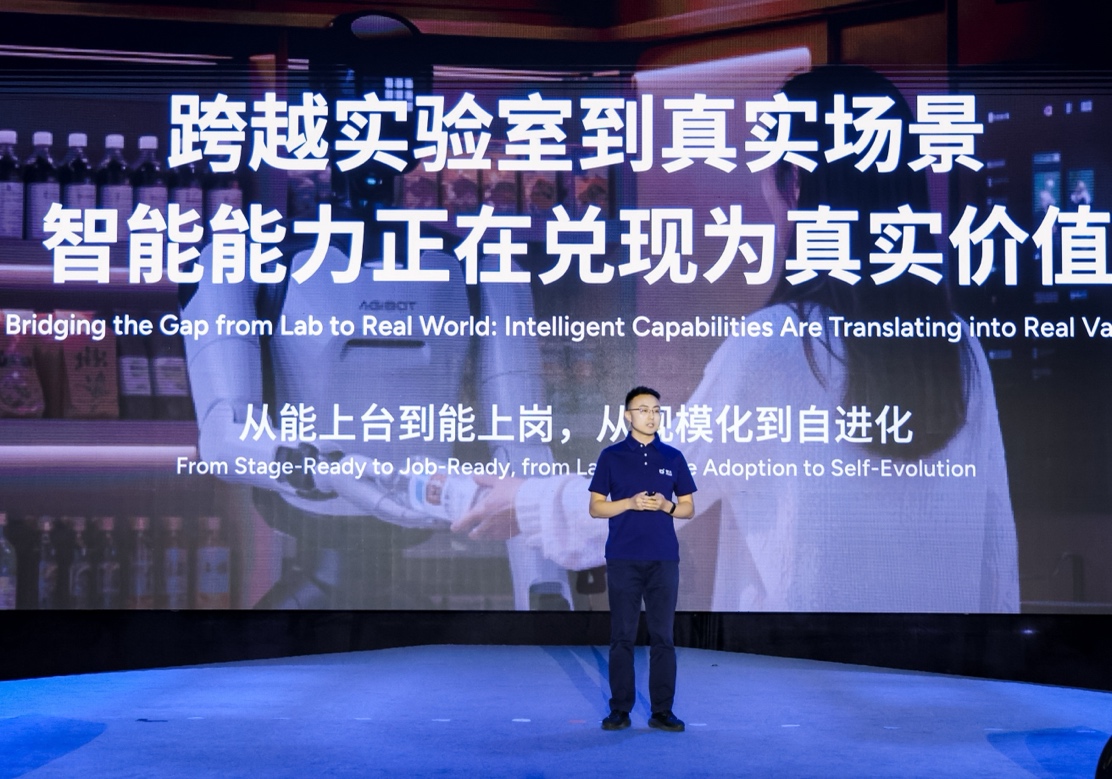
交互则是另一条线。智元合伙人、联席总裁熊彦发布了行业首个具身全模态端到端交互大模型WITA-OMNI,把语音、视觉、文本与表情、动作放进同一个模型统一建模,支持超100种语言和29种方言。
研发态的投入,正逐步兑现为部署态的结果。几个月来,智元在全国各地密集铺开合作,文旅场景有珠海长隆、成都宽窄巷子,零售场景有武汉的零售仓,公共交通则是广州地铁——120 台精灵G2在此负责安检、咨询与巡逻。工业场景里,精灵G2在龙旗工厂覆盖了平板质检工段。
交付是最后一公里,生态是下一程
在智元合伙人、高级副总裁王闯看来,产品力、量产力、部署力、运营力的叠加,决定了具身智能的交付能力。在智元,量产端靠100%本土化A链与半小时供应链圈,6个月内从1万台做到2万台;部署端靠标准化SOP,长隆项目签约到开园只用一个月,300余台机器人完成部署,园区现有近500台常态化运行。
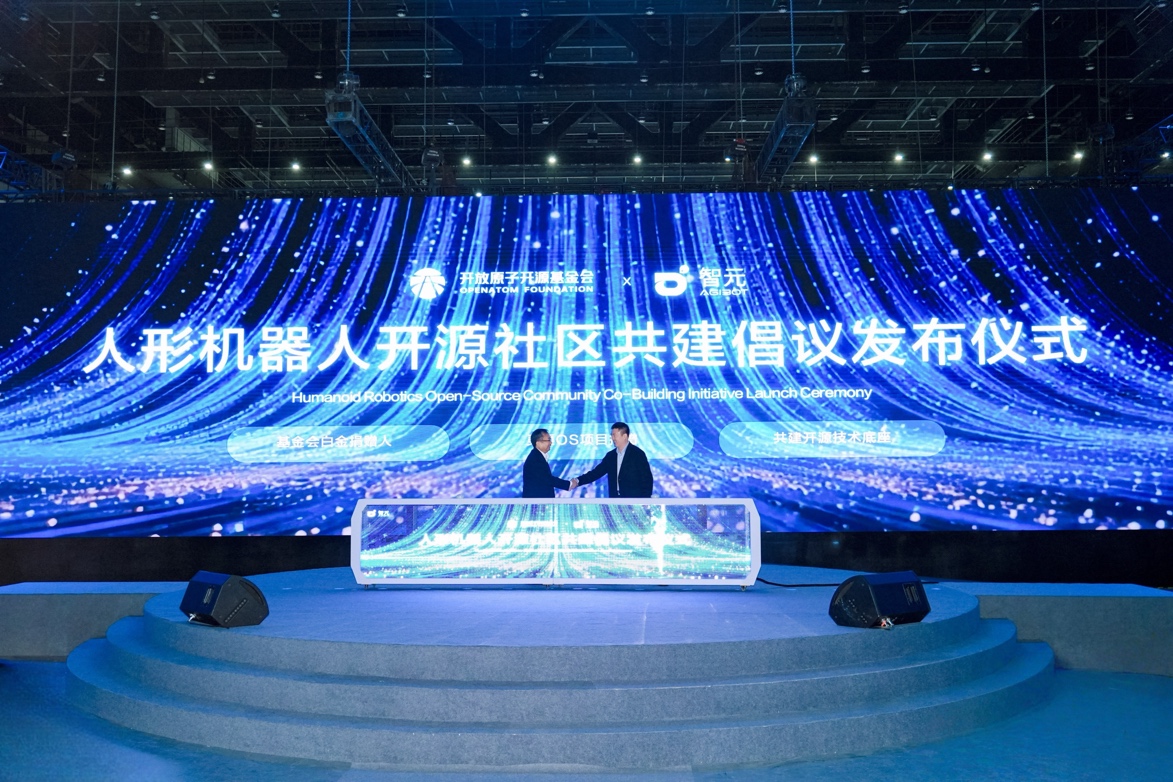
生态决定这套体系能铺多宽。灵渠OS 1.0支持15类100余种外设接入,计划2026年底开源;智元同时成为开放原子开源基金会白金捐赠人,创始人、董事长兼CEO邓泰华与基金会理事长谢少锋共同出席共建仪式。熊彦还与中国移动研究院副院长丁海煜启动了5GA/6G网联具身智能合作。
在本届智元创新日上,国家自然科学基金民营企业创新发展联合基金也正式启动,该基金由元苼计划出资 3000 万元企业基金,聚焦人形与四足机器人具身智能,首批项目指南将于 2027 年发布。